Слово «робот» більшість людей уявляє як металеву людину з фільмів. Насправді найпоширеніший робот на планеті — це рука, прикручена до підлоги заводу, яка тисячі разів на день повторює той самий рух з точністю до кількох сотих міліметра. Розберімося, як вона влаштована, які бувають роботи і чому їх стає дедалі більше.
Що таке промисловий робот
Від звичайної автоматичної машини робот відрізняється тим, що його можна перепрограмувати на іншу задачу без перебудови заліза. Пакувальна машина вміє робити одне: пакувати. Робот сьогодні зварює кузов, а після зміни програми і захоплювача перекладає коробки.
Міжнародна федерація робототехніки (IFR) рахує, що лише у 2024 році в світі встановили близько 542 тисяч промислових роботів, удвічі більше, ніж десять років тому. Загалом на заводах зараз працює приблизно 4,66 мільйона роботів, і понад два мільйони з них — у Китаї.
Чому це важливо
Роботам віддають задачі, які в англомовному світі називають «три D»: dirty, dull, dangerous — брудні, нудні й небезпечні.
Небезпечні: зварювання, фарбування, робота з гарячими або важкими деталями.
Нудні: перекласти 10 000 однакових деталей за зміну.
Точні: складання електроніки, де помилка на півміліметра означає брак.
Є ще одна причина: демографія. У багатьох країнах людей працездатного віку стає менше, і заводам просто нікого найняти на конвеєр. Роботи не обов’язково «забирають роботу»: часто вони закривають місця, на які ніхто не йде, а люди переходять на налагодження, обслуговування і контроль.
З чого складається робот
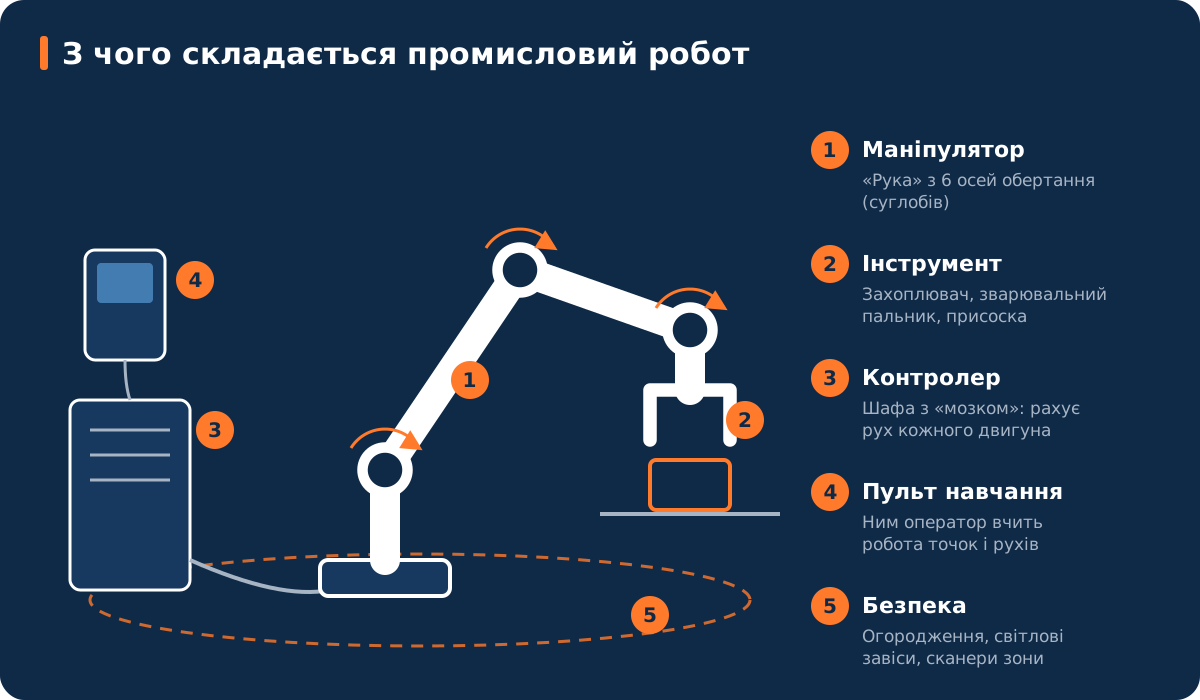
Основні частини роботизованої комірки
Маніпулятор — сама «рука». Класичний промисловий робот має 6 осей: кожна вісь — це суглоб з електродвигуном. Шести осей достатньо, щоб поставити інструмент у будь-яку точку робочої зони під будь-яким кутом, приблизно як ваша рука від плеча до зап’ястя.
Інструмент (end effector) — те, що робот тримає на кінці: захоплювач, вакуумна присоска, зварювальний пальник, фарборозпилювач. Від інструмента залежить, що саме робот робить.
Контролер — шафа з електронікою, яка в реальному часі розраховує, як має повернутися кожен двигун, щоб інструмент рухався рівною лінією.
Пульт навчання (teach pendant) — планшет на кабелі. Оператор ним «водить» робота, запам’ятовує точки і складає програму.
Безпека — огородження, світлові завіси, лазерні сканери зони. Якщо людина заходить у зону, робот сповільнюється або зупиняється.
Три характеристики, які дивляться першими при виборі робота:
Вантажопідйомність — скільки кілограмів він може тримати разом з інструментом.
Досяжність — наскільки далеко дотягується рука.
Повторюваність — наскільки точно робот повертається в ту саму точку. Для типових роботів це соті частки міліметра.
Як робот знає, куди рухатися
Для контролера кожна точка — це координати X, Y, Z і три кути нахилу інструмента. Задача контролера — перетворити «хочу інструмент отут» на «повернути вісь 1 на 32°, вісь 2 на −15°…». Це називають оберненою кінематикою. Хороша новина: її рахує контролер, а програміст працює з точками і траєкторіями.
Програмувати робота можна двома способами:
Онлайн, з пульта: підвести робота до точки, запам’ятати, перейти до наступної. Просто, але лінія в цей час стоїть.
Офлайн, у симуляторі: побудувати 3D-модель комірки на комп’ютері (наприклад, у ABB RobotStudio чи подібних середовищах від інших виробників), написати і перевірити програму, а на реального робота завантажити вже готову.
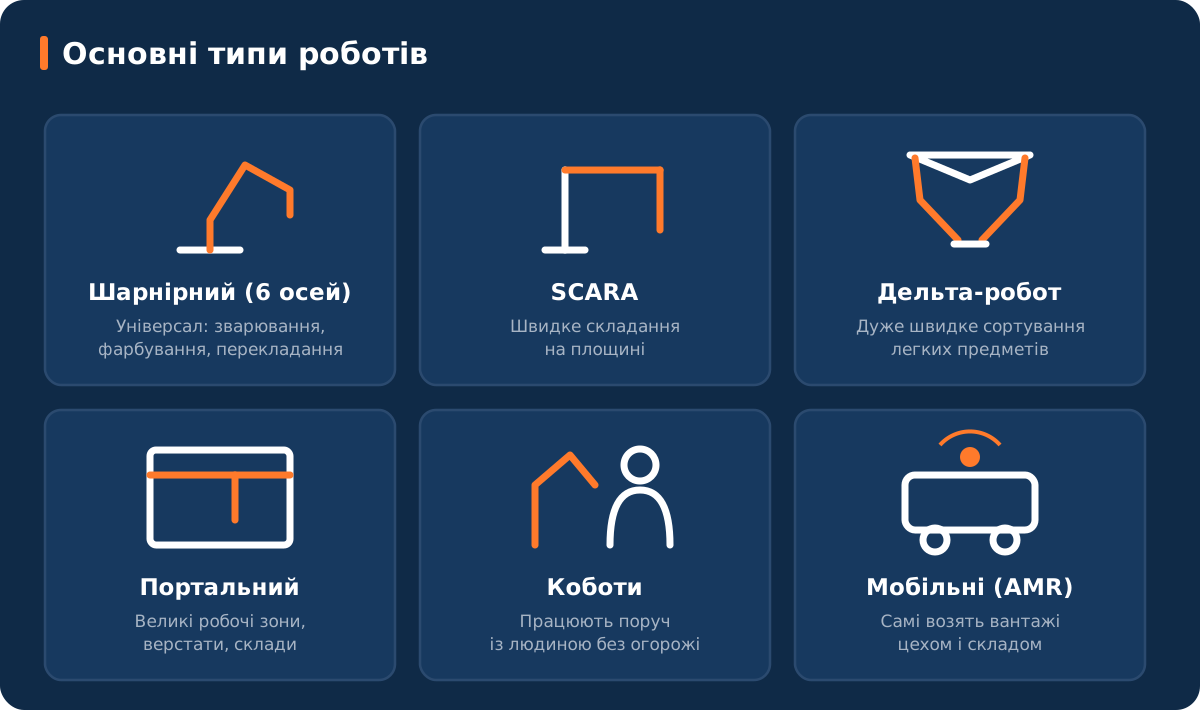
SCARA — рухаються переважно в горизонтальній площині, дуже швидкі на складанні дрібних деталей.
Дельта-роботи — схожі на павука, що висить зверху. Сортують печиво, ліки, дрібні товари з неймовірною швидкістю.
Портальні (декартові) — рухаються по прямих напрямних X-Y-Z. Прості, точні, можуть мати величезну робочу зону.
Коботи (колаборативні роботи) — легші й повільніші, з датчиками сили. Можуть працювати поруч із людиною без огорожі, якщо оцінка ризиків це дозволяє.
Мобільні роботи (AMR) — самі їздять цехом і складом, будують карту і об’їжджають людей.
Безпека — не опція
Промисловий робот сильний і швидкий, і він не «бачить» людину, якщо його цьому не навчили датчиками. Тому для роботів є окремі стандарти: ISO 10218 (його оновлену редакцію випустили 2025 року) і ISO/TS 15066 для спільної роботи людини й кобота. Навіть кобот не стає безпечним автоматично: безпечною буває вся комірка разом з інструментом, деталлю і сценарієм роботи.
Куди рухається галузь
Роботи, що бачать. Камери і комп’ютерний зір дозволяють брати деталі, які лежать хаотично в ящику, а не лише в точно заданій позиції.
ШІ для керування. Моделі, навчені на демонстраціях людини, вчаться захоплювати нові предмети без ручного програмування кожної точки.
Мобільні маніпулятори. Рука на мобільній платформі може сама під’їхати до верстата.
Гуманоїди. Кілька компаній тестують людиноподібних роботів на заводах і складах. Поки що це пілотні проєкти, а не масове виробництво, але темп розвитку високий.
З чого почати
Завантажте безкоштовну або пробну версію симулятора від виробника роботів і спробуйте запрограмувати просте «взяти і покласти».
Повторіть шкільну геометрію: системи координат і кути — це мова, якою говорять роботи.
Якщо хочеться заліза — зберіть маленьку маніпуляторну руку на сервоприводах. Вона далеко не промислова, але принципи ті самі.
Робот — це завжди частина ширшої системи промислової автоматизації: ним керує той самий ПЛК, він отримує деталі з того самого конвеєра. У наступних статтях розберемо, як це поєднується на практиці.